

NVIDIA Japanは11月10日、開発者を対象とした特別イベント「Agentic AI Day Japan 2026」を開催した。イベントでは、NVIDIAが提供する最新のオープンモデルや、ライブラリ、データセットに関する技術解説に加え、実際にAIを業務で運用している各社の活用事例について紹介するデモセッションなどが行なわれた。
本稿ではこれらの活用事例に関するデモセッションの中から、スクウェア・エニックスのAI&エンジン開発ディビジョン所属AIエンジニアである藤井翔太氏による「ゲーム開発プラットフォームにおける生成AIの実装」の発表内容を紹介する。
 登壇したのはスクウェア・エニックスのAI&エンジン開発ディビジョン所属のAIエンジニア、藤井翔太氏Nemotronがキーフレームや足の位置を計画し、Kimodoでモーションを生成
続いて、応用編として試したのが「モーション生成」だ。これについては、Nemotron単体ではなく、NVIDIAのモーション生成AIモデル「Kimodo」と組み合わせて検証が行なわれた。Kimodoは「Kinematic Motion Diffusion」の略で、文章や少数のポーズ(キーポイント)を手掛かりに動き全体を生成できるAIモデル。Kimodoでは、足の位置や時刻も条件として指定できるため、今回の検証ではNemotronがこれらキーポイントなどの条件をJSONで生成し、Kimodoがそれを元にモーションに変換するという役割分担で検証した。開発環境には米Epic Gamesのゲーム開発エンジン「Unreal Engine」を使用した。
歩行モーションの生成は、Unreal Engineが標準で持つ歩行モーションをベースとし、ここにバーを用意してバーに接触せずに歩行できるように、Nemotronが通過させたい足の位置や全体の動きの中でポイントとなるキーフレームを計画してKimodoに渡し、最後にKimodoに指定したキーフレームの間を補間させ、全身の動きを生成させるという流れだ。
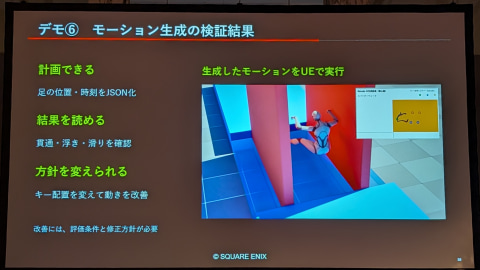
デモでは足元に置かれたバーをまたいで乗り越える歩行モーションの生成が示された。通常の動きでは引っ掛かってしまう足元のバーについて、Nemotronが設定したキーフレームによって、キャラクターが足を上げて乗り越えるモーションを生成できた。同じ手順で物を運んだり溝をジャンプしたり、1.2mの台をよじ登ったり、1.1mの位置にあるバーをくぐったりするなどさまざまな条件に応じた歩行モーションを生成させたが、いずれも基本的な歩行モーションについては、問題なく生成できたという。
 続いては応用編として「モーション生成」の検証を行なった。Nemotronがモーションの条件を作り、それをKimodoで生成する組み合わせが使われた
 Unreal Engine、Nemotron、「Kimodo」の役割
 バーをまたいで歩くモーションなどをNemotronが判断してキーフレームを用意し、Kimodoで生成
 さまざまな動作のモーションが問題なく生成できた
興味深い知見が得られたのは、足の滑りの改善だ。足元のバーをまたぐ歩行モーションについて、当初はUnreal Engine内の距離で16.4cmほど足が滑っていたのだが、NemotronにPDCAサイクル(Plan/Do/Check/Act、計画/実行/評価/改善)を回させてみたところ、滑りは1.7cmまで縮小するなどの改善が見られた。この改善の過程で分かったのは、キーフレームは増やすほど良いわけではないという点だ。最終的に最も完成度が高かったのはキーフレームを6個だけ指定した場合で、キーを増やすほど余計な動きが増えて足が滑ったり、手が固定されてしまったりして、かえって不自然なモーションになったという。
今回の検証では、藤井氏が自作した動画キャプチャのスキルが役に立ったという。Unreal Engine側には動画をキャプチャする機能がなく、モーションなどを記録する「Take Recorder」の機能しかなかったため、これまではスクリーンショットで分析しており、作業に時間がかかっていた。今回はTake Recorderで保存したモーションなどのシーケンスを映像として書き出し、FFmpegでmp4化する一連の流れを1コマンドで実行できるようにする動画キャプチャスキルを使ったことで、大幅な時間短縮につながったと説明。
なお、PDCAの際に画面全体の動画を与えるのではなく、問題のある箇所だけを撮影した動画を与える方が、不要な情報を含まない分、改善に効きやすかったという。藤井氏は、ローカルLLMで改善作業をする際の知見として、動画入力では「必要な箇所だけ」を意識するよう勧めた。
最後は、こうして同じ段取りで生成したモーションをすべてつないで、一連のアクションとして画面内を歩行させるデモが行なわれた。キャラクターは平地では歩き、バーなどのオブジェクトはしゃがんで回避し、階段が現れると登ったり降りたりしたほか、壁に両手をついて足を地面につけずに先に進むなどのアクションを披露した。藤井氏は今回のポイントとして、歩行するキャラクターの障害となるオブジェクトには衝突判定(コリジョン)が設定されておらず、キーフレームのみで制御しているところを挙げた。
衝突判定がないため、位置のずれなどが生じた部分では、オブジェクトへの貫通なども発生していた。それでも藤井氏は、複数のモーションを一連につないだシームレスな生成が想定よりうまくでき、位置情報とキーフレームのみでこれだけ動けるのは「すごい」と率直な印象を語った。こうした検証結果から、藤井氏は今後の改善項目として、評価条件と修正方針を事前に定める必要があると結論づけた。
基本作業はローカルLLM、難題はフロンティアモデルへ
最後に検証したのが「MCP連携」だ。「MCP」とは「Model Context Protocol」の略で、AIとツールをつなぐ共通のプロトコルを指す。たとえば前述のゲーム開発エンジン「Unreal Engine 5.8」には、公式のMCPサーバーが実験的機能として搭載されている。3D制作ツールの「Blender(5.1以降)」でも、公式の実験プロジェクトとしてMCPサーバーが提供されている。これらを有効にすると、AIがMCPを通じてこれらのツールを呼び出し、処理を実行できる。
今回のデモでは、Blender上で木を作り、Unreal Engineのシーン上に配置するというタスクをMCP経由の操作で実行し、最終的に配置まで成功させることができた。
一方で、ツールを組み合わせてゲームそのものを作るようなタスクはその自由度の高さから難易度が高く、ローカルモデル単体ではまったくできなかったという。
そこで、こうしたケースではルーティングの段階からChatGPTなども併用して難易度に応じて作業を振り分けることで、オブジェクトの移動が実行できるようになるなどの改善が見られたため、藤井氏は、ゲーム開発のような難しいタスクでは、現状はChatGPTなどフロンティアモデルをルーティングで使う必要があるとの見方を示した。
まとめとして同氏は、基本的な操作がローカルLLMでできたこと、難易度の高い課題にはPDCAを回すことが有効で、そのための確認方法を自分でしっかり持つ必要があることを挙げた。ほかの作業にも使えるかどうかは、引き続き試していきたいとして、セッションを締めくくった。
以上、NVIDIA主催の開発者向けイベント「Agentic AI Day Japan 2026」でのスクウェア・エニックスのセッションについて紹介した。題材はゲーム開発ながら、日常業務に当てはめて役に立つ話も多く紹介されており、ローカルLLMの活用が、昨今問題になっているAI利用のコストへの対策の1つになり得ることを示す内容だった。まだまだ課題は多いが、今後のローカルLLM導入に向けた検討材料として、参考になるセッションだったといえる。
WACOCA: People, Life, Style.